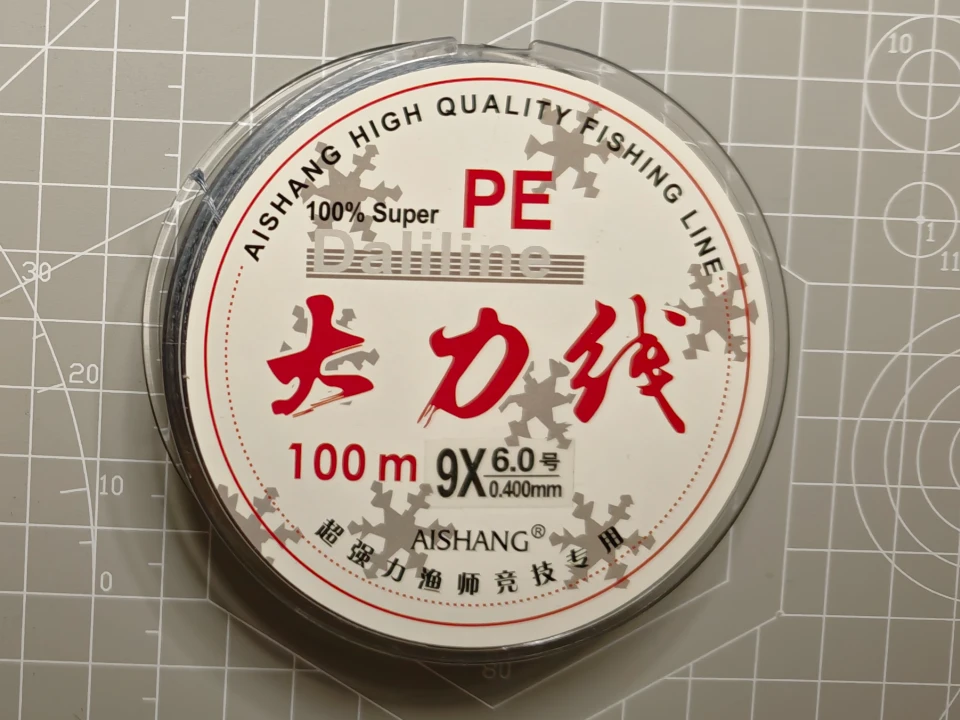
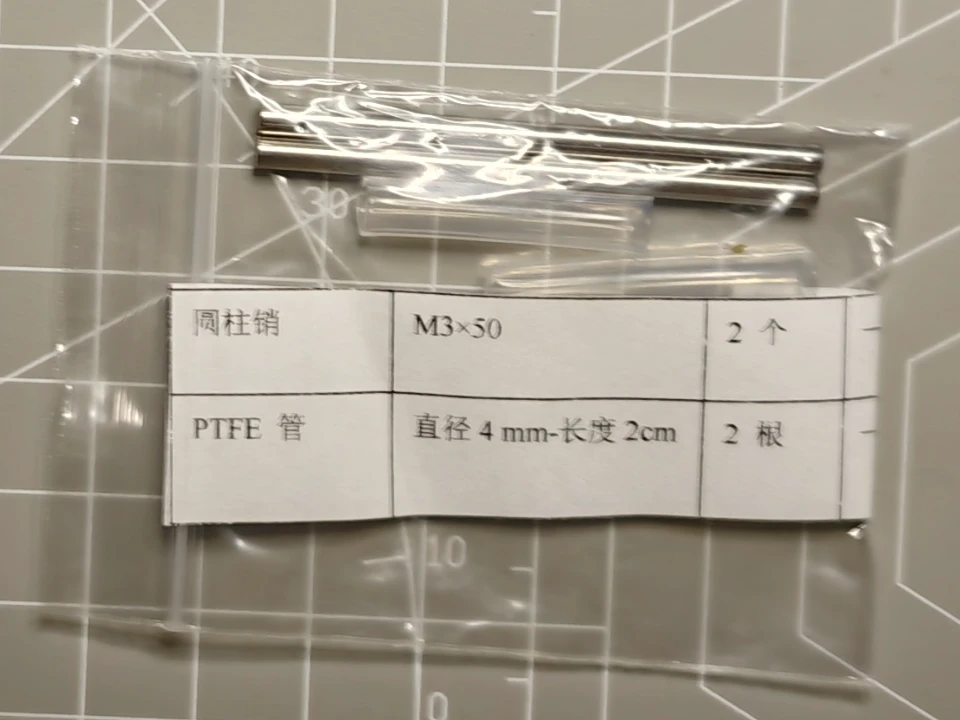
1. 下载官方源码并进入目录
- 打开 ORCA Core 0.13.0 的 PyPI 下载页,在 Source distribution 处下载
orca_core-0.13.0.tar.gz。也可以直接点击下载官方源码压缩包。
- 在终端打开保存压缩包的文件夹。
- Windows:在文件资源管理器打开下载文件夹,在地址栏输入
powershell 并回车。
- macOS:打开「终端」,键入
cd (末尾有空格),把 Finder 里的下载文件夹拖进终端,再按回车。
- 执行下面的命令。解压后进入含有
scripts 和 orca_core 的 orca_core-0.13.0 文件夹,后续命令都在这里执行。如果下载工具已自动解压,直接进入解压后的文件夹即可。
python -m tarfile -e orca_core-0.13.0.tar.gz
cd orca_core-0.13.0
2. 安装 Python 依赖
默认用当前 Python 的 pip 安装。已安装 0.13.0 可以直接进入下一节。
python -m pip install orca-core==0.13.0
3. 准备飞特右手配置
在解压目录中找到 orca_core/models/v2/orcahand-right/config.yaml,把它复制到 orca_core-0.13.0 根目录,放在 scripts 文件夹旁边。用纯文本编辑器打开复制的 config.yaml,在 port: auto 下方添加这两行,顶格写并保存。
motor_type: feetech
baudrate: 1000000
可在舵机断电时验证命令能否运行。看到命令帮助后继续。
python scripts/configure_motor_chain.py --help
4. 按总线顺序编号
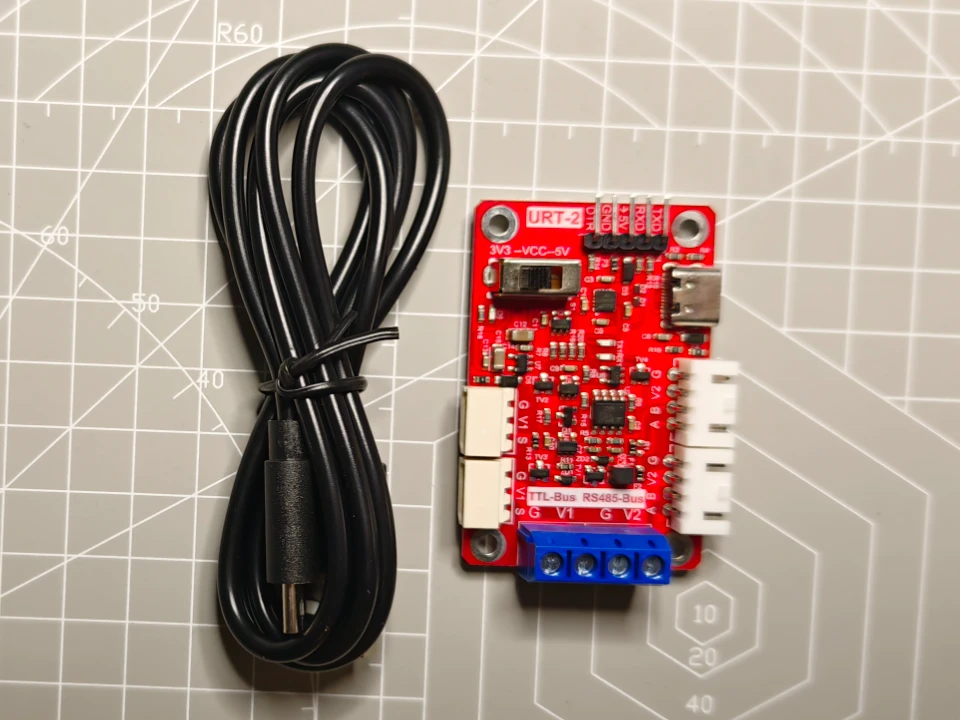
先退出占用 URT-2 串口的程序。断电接好 URT-2 供电,正极接 V1,负极接 G。用数据线把 USB-C 接到电脑。新装时 TTL 舵机口先留空,运行下面的命令,等终端提示后再接第一颗舵机。
python scripts/configure_motor_chain.py config.yaml --motor-type feetech
如果提示选择串口,选择插入 URT-2 后新增的那个。Windows 可在「设备管理器 → 端口 (COM 和 LPT)」查看 COM 编号,macOS 通常显示为 /dev/cu. 开头的设备。两个系统也可以在另一个终端运行 python -m serial.tools.list_ports,对比插拔前后的列表。
中途退出时,保持已编好的连续总线以及正在写号的那一颗。恢复 USB-C 和供电后运行同一条命令,按屏幕提示继续。若提示舵机未响应,先断电检查插头和供电再重跑。--reset 会恢复出厂编号,续编用上面的原命令。
5. 上电核对整链
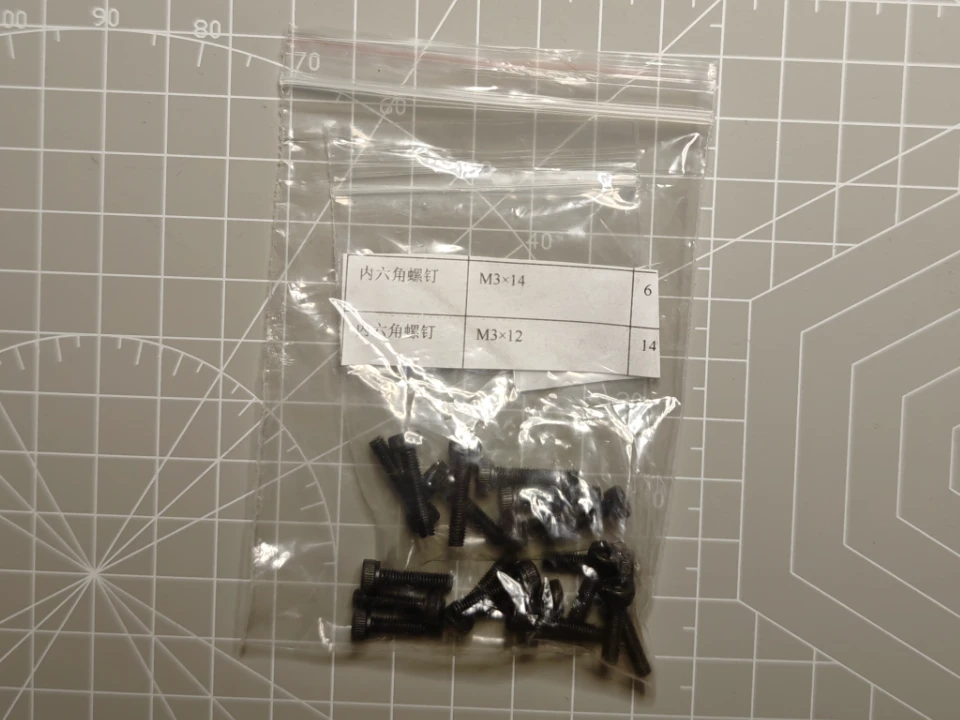
断电安装时,用飞特随附的 M3 × 10 mm 螺丝把腕舵机固定到腕架。装好塔架并接好串联线后,临时上电扫描。
python scripts/configure_motor_chain.py config.yaml --motor-type feetech --scan
扫描约需一分钟。在飞特 1,000,000 bps 的结果中逐一核对 ID 1–17。若缺号,断电检查该舵机和上一级接头,再上电复扫。核对完毕后断电,再穿绳、绕线和固定线盘。
6. 断电检查腱绳,再上电张紧
- 绕好腱绳、接好风扇并固定 URT-2 后,保持开盖并支撑背壳。切断 V1/G 外部电源,轻转各线盘,确认一侧收线、另一侧放线,且只带动对应关节。逐对检查腱绳和皮带入槽。若有明显空程、脱槽或卡绳,断电整理或重绕后再检查。
- 接好 USB-C 和外部电源,确认两只风扇转动。让手和工具离开关节与线盘,运行官方张紧脚本。
python scripts/tension.py config.yaml --no-move-motors
- 舵机进入保持阶段时仍可能转动。等终端显示
Holding motors for manual tensioning,再从输出轴外端看,用棘轮工具顺时针逐格调上线盘。松弛刚消除即停。
- 调好后按
Ctrl+C,等脚本退出并确认舵机释放。
7. 校准手指和腕部
保持开盖供电,让手和工具离开关节活动范围。运行:
python scripts/calibrate.py config.yaml --force-wrist --encoder-port disabled
脚本会自动驱动关节测量两端限位。--force-wrist 让腕部也重新校准,--encoder-port disabled 使用本套 URT-2 的电机行程校准流程。查看终端各关节结果,并确认根目录的 config.yaml 旁已生成或更新 calibration.yaml。
若脚本询问硬件版本,按实际套件版本选择。若发现卡滞、错动、脱槽或校准失败,按 Ctrl+C,切断外部电源,检查后再试。
8. 逐颗试动,断电合盖
保持开盖,每次试一颗舵机。让待测关节离开硬限位并留出活动空间。下面以 2 号为例:
python scripts/check_motor.py config.yaml --motor-id 2 --span 0.10
舵机围绕当前轴位置往复。0.10 是轴端的往返半幅,单位是弧度。确认只有对应关节响应。每颗试完按 Ctrl+C,等脚本退出并释放舵机,再把 2 改成下一颗的 ID。腕部用 --motor-id 1。
若发现反向、串动、卡滞、脱槽或释放失败,切断 V1/G 外部电源后复查。全部通过后断电合盖。合盖后上电,复查风扇和腕部运动空间。